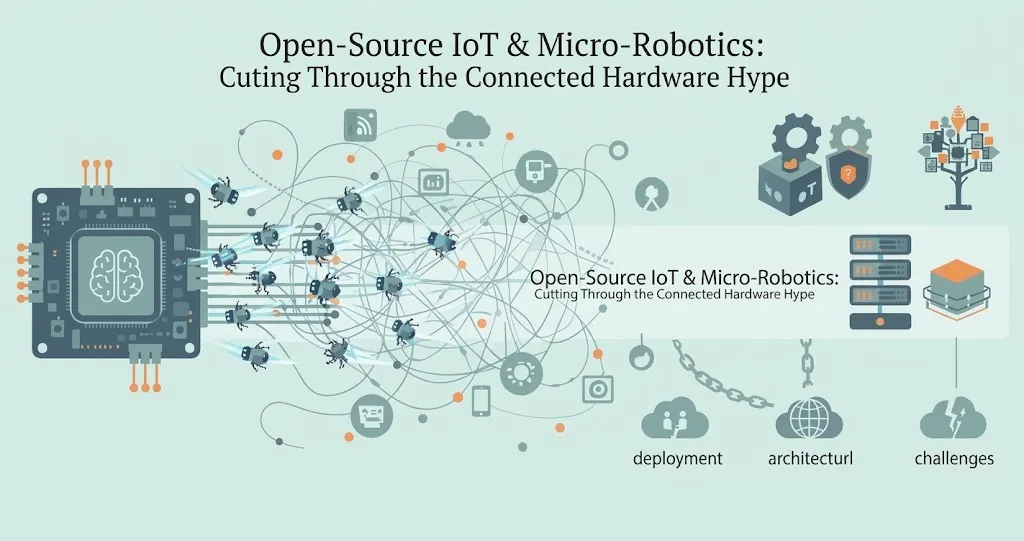
برسوں سے انٹرنیٹ آف تھنگز (IoT) کی گفتگو پر وائرلیس سینسرز، سمارٹ تھرموسٹیٹس اور کلاؤڈ سے جڑی روشنیوں کا غلبہ رہا ہے۔ لیکن جیسے جیسے کنیکٹڈ ہارڈویئر کی حدود پھیل رہی ہیں، ایج پر ایک زیادہ جسمانی اور پرجوش رجحان ابھر رہا ہے: مائیکرو روبوٹکس اور ماڈیولر ڈیسک ٹاپ آٹومیشن کے لیے اوپن سورس ہارڈویئر۔ آسان مینوفیکچرنگ، سستے مائیکرو کنٹرولرز اور شفاف ڈیزائن خاکوں کی بدولت ڈیولپرز اور انجینئرز کمرے کے پیمانے کے گرپرز، جوڑ دار بازوؤں اور فزیکل ایکچویٹرز کے ساتھ تجربات کر رہے ہیں جو ڈیجیٹل سافٹ ویئر اور حقیقی دنیا کے درمیان پل بناتے ہیں۔
تاہم جب بھی فزیکل ہارڈویئر اوپن سورس کمیونٹیز سے ملتا ہے تو شور و غوغا بھی ساتھ آتا ہے۔ ٹیکنالوجی کی سرخیاں اکثر ایسی تصویر پیش کرتی ہیں جیسے خودکار ماڈیولر روبوٹ ڈبے سے نکلتے ہی پیچیدہ لاجسٹکس یا گھریلو کام آسانی سے نمٹا دیں گے۔ یہ سمجھنے کے لیے کہ یہ ٹیکنالوجی دراصل کہاں کھڑی ہے، ہمیں حقیقی انجینئرنگ کامیابیوں کو قیاس آرائی پر مبنی مارکیٹنگ کے شور سے الگ کرنا ہوگا۔
کنیکٹڈ ہارڈویئر کا ارتقا: بنیادی سینسرز سے آگے
روایتی IoT تعمیرات بنیادی طور پر غیر فعال ہوتی ہیں۔ وہ ٹیلی میٹری ڈیٹا جمع کرتی ہیں، جیسے درجہ حرارت، نمی، حرکت یا بجلی کی کھپت، اور اسے تجزیے کے لیے کلاؤڈ ڈیش بورڈ یا مقامی ہب تک بھیج دیتی ہیں۔ فیڈ بیک لوپ عموماً ڈیجیٹل ہوتا ہے: الرٹ جاری کرنا، تھرموسٹیٹ ایڈجسٹ کرنا یا خراب سرکٹ کی بجلی کاٹ دینا۔
مائیکرو روبوٹکس اور اوپن سورس فزیکل ہارڈویئر ایک فعال فیڈ بیک لوپ متعارف کراتے ہیں۔ وہ صرف ماحول کا مشاہدہ نہیں کرتے بلکہ اسے تبدیل بھی کرتے ہیں۔ جب جدید ایج پروسیسنگ کو اوپن سورس مکینیکل خاکوں کے ساتھ ملایا جائے تو ایسے نظام بنتے ہیں جو مقامی چھانٹی، درست میٹریل ہینڈلنگ اور خودکار فزیکل ٹیسٹنگ کر سکتے ہیں۔
اس تبدیلی کو کئی پختہ ہوتی ٹیکنالوجیز سہارا دے رہی ہیں:
-
معیاری مائیکرو کنٹرولرز: طاقتور اور کم لاگت پروسیسنگ یونٹس جو ہائی لیٹنسی والے کلاؤڈ راؤنڈ ٹرپس پر انحصار کیے بغیر ہلکے مشین لرننگ ماڈلز مقامی طور پر چلا سکتے ہیں۔
قابلِ رسائی فیبریکیشن: انتہائی درست ڈیسک ٹاپ 3D پرنٹنگ اور لیزر کٹنگ ڈیولپرز کو اجازت دیتی ہیں کہ وہ اپنی مرضی کے مکینیکل ڈھانچے ہفتوں کی بجائے چند گھنٹوں میں بہتر بنا لیں۔
اوپن سورس ٹول چینز: شفاف CAD فائلیں، فرم ویئر اور اسکیمیٹکس اس بات کا مطلب ہیں کہ ہارڈویئر کی ڈیولپمنٹ سافٹ ویئر ڈیولپمنٹ سے مشابہ ہوتی جا رہی ہے، یعنی فورک کے قابل، ماڈیولر اور مشترکہ جائزے کے ساتھ۔
اوپن سورس ہارڈویئر روبوٹکس میں حقیقت اور شور کی تفریق
اگرچہ انٹرپرائز ہارڈویئر کی لاگت کے ایک چھوٹے سے حصے میں کام کرنے والا روبوٹک بازو یا خودکار گرپر بنانے کا امکان پرکشش ہے، لیکن اس میدان میں آنے والے ڈیولپرز کو اکثر شدید رکاوٹوں کا سامنا ہوتا ہے۔ آئیے دیکھتے ہیں کہ آج کیا واقعی ممکن ہے اور کیا اب بھی محض شور کے دائرے میں ہے۔
شور: ہر کسی کے لیے پلگ اینڈ پلے آٹومیشن
دعویٰ: اوپن سورس ہارڈویئر کے خاکے ہر کسی کو یہ سہولت دیتے ہیں کہ وہ ڈیزائن ڈاؤن لوڈ کرے، پرزے پرنٹ کرے، ایک دوپہر میں جوڑ لے اور اپنے کام کی جگہ یا گھر میں مضبوط، صنعتی درجے کا آٹومیشن ٹول لگا لے۔
حقیقت: فزیکل ہارڈویئر اپنی سخت مزاجی کے لیے بدنام ہے۔ سافٹ ویئر کے برعکس، جسے آسانی سے پیچ کر کے لاکھوں ڈیوائسز پر دوبارہ تعینات کیا جا سکتا ہے، فزیکل پرزے گھس جاتے ہیں، حرارتی انحراف کا شکار ہوتے ہیں اور میکانیکی رواداری کے مسائل پیدا کرتے ہیں۔ ایک پیچیدہ روبوٹک گرپر جوڑنے کے لیے باریک کیلیبریشن، ٹارک کی حدوں کی سمجھ، بجلی کی تقسیم کا انتظام اور ایسے فرم ویئر بگز سے نمٹنا ضروری ہے جو غلط ترتیب کی صورت میں جسمانی نقصان پہنچا سکتے ہیں۔
حقیقت: تیز پروٹوٹائپنگ اور ایج سے مربوط R&D
دعویٰ: اوپن سورس ہارڈویئر ایج انٹیلی جنس اور ان مشین لرننگ ماڈلز کے لیے ایک سستا اور انتہائی حسبِ ضرورت ٹیسٹ بیڈ ہے جنہیں فزیکل ایکچویٹرز درکار ہوتے ہیں۔
حقیقت: یہی وہ جگہ ہے جہاں یہ ایکو سسٹم واقعی چمکتا ہے۔ انجینئرنگ ٹیموں، تعلیمی محققین اور ماہر شوقین افراد کے لیے اوپن سورس روبوٹکس ایک کم لاگت سینڈ باکس فراہم کرتی ہے۔ یہ جانچنے کے لیے کہ کمپیوٹر ویژن ماڈل کسی فزیکل شے کے ساتھ کیسے کام کرتا ہے، ملکیتی صنعتی ہارڈویئر پر ہزاروں ڈالر خرچ کرنے کی بجائے ڈیولپرز اپنی مرضی کی گینٹری یا گرپر بنا کر اسے مقامی ایج پروسیسر سے جوڑ سکتے ہیں اور تیزی سے بہتری لا سکتے ہیں۔
کنیکٹڈ ہارڈویئر منصوبوں کے لیے اہم تعمیراتی نکات
اگر آپ اپنی اگلی IoT یا آٹومیشن پائپ لائن میں اوپن سورس ہارڈویئر یا مائیکرو روبوٹکس شامل کرنے کا ارادہ رکھتے ہیں تو منصوبے کو سافٹ ویئر انجینئرنگ کی سوچ کے ساتھ شروع کرنا ضروری ہے۔ آپ کے جائزے کے لیے ایک عملی چیک لسٹ یہ ہے:
- میکانیکی رواداری کا جائزہ لیں: یقینی بنائیں کہ منتخب اوپن سورس ڈیزائن میں معیاری 3D پرنٹنگ کے سکڑاؤ، مواد کی تھکاوٹ اور ساختی بوجھ کی حدوں کا لحاظ رکھا گیا ہے۔ یہ کبھی نہ سمجھیں کہ پرنٹ شدہ پلاسٹک کا جوڑ مضبوطی کے بغیر صنعتی درجے کا ٹارک برداشت کر لے گا۔
- مقامی کنٹرول کو ترجیح دیں: کلاؤڈ پر منحصر ایکچویشن سے بچیں۔ حفاظت اور لیٹنسی کی وجوہات کی بنا پر موٹر کنٹرول، تصادم کی شناخت اور ایمرجنسی اسٹاپ پروٹوکولز مقامی مائیکرو کنٹرولرز یا ایج ڈیوائسز پر چلنے چاہئیں۔
- لائسنس اور ایکو سسٹم کی صحت جانچیں: دیکھیں کہ منصوبے کی کمیونٹی فعال ہے، APIs اچھی طرح دستاویزی ہیں اور لائسنس واضح ہے (جیسے CERN OHL یا GPL)۔ غیر فعال ریپوزٹریز اور بغیر دستاویز CAD فائلیں آپ کے انجینئرنگ وسائل جلد ضائع کر دیں گی۔
- دیکھ بھال اور اسپیئرز کی منصوبہ بندی کریں: ہارڈویئر خراب ہوتا ہے۔ اپنی مرضی کی مکینیکل تعمیر شروع کرنے سے پہلے یقینی بنائیں کہ اسٹیپر موٹرز، بیئرنگز، بیلٹس اور فاسٹنرز آسانی سے دستیاب ہیں۔
- حفاظتی فیل سیف شامل کریں: فزیکل آٹومیشن حقیقی دنیا کے خطرات لاتی ہے۔ ہارڈویئر کی سطح پر کِل سوئچ اور کرنٹ سینسنگ کی حدیں نافذ کریں تاکہ رکاوٹ آنے کی صورت میں موٹریں جل نہ جائیں اور کسی کو چوٹ نہ پہنچے۔
ایج IoT اور روبوٹکس کا آگے کا راستہ
اوپن سورس ہارڈویئر، سستی ایکچویشن اور مقامی ایج انٹیلی جنس کا امتزاج بلاشبہ ہماری اس سوچ کو بدل رہا ہے کہ کنیکٹڈ ڈیوائسز کیا ہوتی ہیں۔ ہم اس دور سے آگے بڑھ رہے ہیں جب IoT چپٹی اسکرینوں اور پلاسٹک کے خولوں تک محدود تھا، اور ایک ایسی دنیا میں قدم رکھ رہے ہیں جہاں فزیکل مائیکرو آٹومیشن ہر اس شخص کی پہنچ میں ہے جس کے پاس ورک بینچ اور ایک وژن ہو۔
تاہم اس میدان میں کامیابی کے لیے صبر اور راتوں رات معجزوں کے بارے میں صحت مند شکوک ضروری ہیں۔ مکینیکل ہارڈویئر کی فزیکل حدود کا احترام کرتے ہوئے اوپن سورس ڈیزائن کی شاندار اجتماعی رفتار سے فائدہ اٹھا کر ڈیولپرز اور IT اختراع کار مضبوط اور انتہائی حسبِ ضرورت نظام بنا سکتے ہیں جو ڈیجیٹل اور فزیکل دنیا کے فاصلے کو ختم کریں۔
جیسے جیسے ٹولنگ پختہ ہوتی رہے گی، اوپن سورس ہارڈویئر کی اصل قدر پہلے سے تیار کامل حل میں نہیں بلکہ اس چستی میں ہوگی جو ڈیولپرز کو تجربہ کرنے، بہتری لانے اور بنیاد سے زیادہ ذہین فزیکل نظام بنانے کے لیے ملتی ہے۔
متعلقہ گائیڈز
- ایج IoT کے لیے پرانے ہارڈویئر کی تجدید
- ہارڈویئر کی سطح کی سائبر سکیورٹی: جدید انفراسٹرکچر کا تحفظ
- IT انفراسٹرکچر اور سکیورٹی سروسز
عمومی تعارف کے لیے اوپن سورس ہارڈویئر پر وکی پیڈیا کا مضمون دیکھیں۔