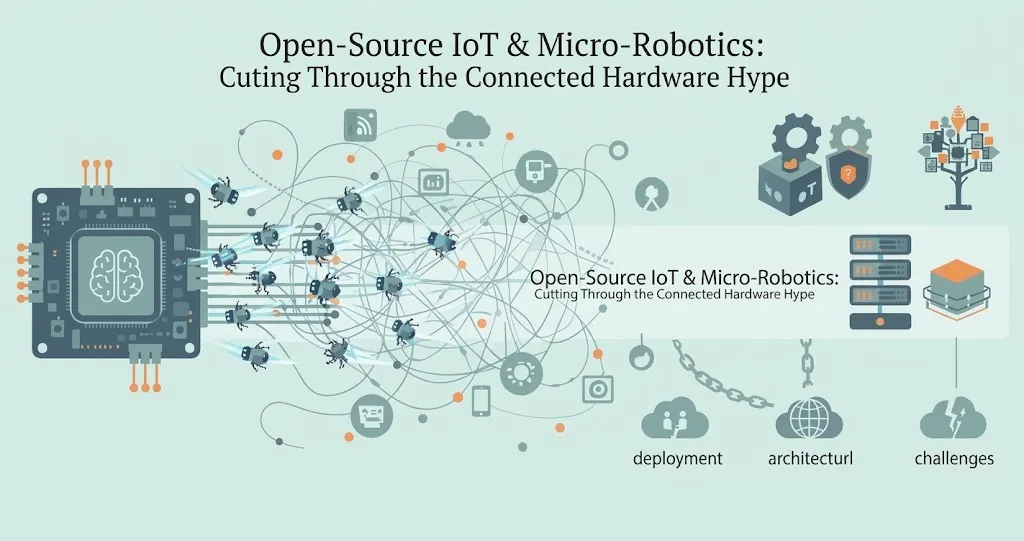
Годами разговор об Интернете вещей (IoT) определяли беспроводные датчики, умные термостаты и облачное освещение. Но по мере расширения границ подключённого оборудования на периферии формируется более амбициозный физический тренд: открытое оборудование для микророботов и модульной настольной автоматизации. Благодаря доступному производству, недорогим микроконтроллерам и прозрачным схемам разработчики и инженеры всё чаще экспериментируют с захватами масштаба комнаты, шарнирными манипуляторами и физическими исполнительными механизмами, которые связывают цифровое ПО с реальным миром.
Однако стоит физическому оборудованию встретиться с open-source-сообществами, как следом приходит хайп. Заголовки в технопрессе часто рисуют картину, в которой модульные роботы-автоматы прямо из коробки легко решают сложные логистические задачи или домашние дела. Чтобы понять, где эта технология находится на самом деле, нужно отделить подлинные инженерные прорывы от спекулятивного маркетингового шума.
Эволюция подключённого оборудования: за пределами простых датчиков
Традиционные IoT-архитектуры по своей природе пассивны. Они собирают телеметрию — температуру, влажность, движение или энергопотребление — и отправляют её на облачную панель или локальный шлюз для анализа. Обратная связь, как правило, цифровая: срабатывает оповещение, меняется настройка термостата или отключается питание неисправной цепи.
Микророботы и открытое физическое оборудование вводят активную обратную связь. Они не просто наблюдают за физической средой, а воздействуют на неё. Если соединить современную обработку на периферии с открытыми механическими чертежами, получаются системы, способные к локальной сортировке, точной работе с материалами и автоматизированным физическим испытаниям.
Этот сдвиг во многом опирается на несколько зрелых технологий:
-
Стандартизированные микроконтроллеры: мощные недорогие процессоры, способные выполнять лёгкие модели машинного обучения локально, не полагаясь на облако с его высокой задержкой.
Доступное изготовление: высокоточная настольная 3D-печать и лазерная резка позволяют дорабатывать собственное механическое шасси за часы, а не за недели.
Открытые инструментальные цепочки: прозрачные CAD-файлы, прошивки и схемы означают, что разработка оборудования всё больше напоминает разработку ПО: её можно форкать, она модульна и совместно проверяется.
Где реальность, а где хайп в робототехнике на открытом оборудовании
Перспектива собрать рабочий роботизированный манипулятор или автоматический захват за долю стоимости корпоративного оборудования заманчива, но разработчики в этой области нередко сталкиваются с серьёзными трудностями. Разберём, что действительно осуществимо сегодня, а что по-прежнему остаётся в сфере хайпа.
Хайп: автоматизация plug-and-play для всех
Утверждение: чертежи открытого оборудования позволяют любому скачать проект, напечатать детали, собрать устройство за один день и использовать надёжный инструмент автоматизации промышленного класса на рабочем месте или дома.
Реальность: физическое оборудование, как известно, не прощает ошибок. В отличие от ПО, которое легко исправить патчем и заново развернуть на миллионах устройств, физические компоненты изнашиваются, страдают от температурного дрейфа и проблем с механическими допусками. Сборка сложного роботизированного захвата требует тщательной калибровки, понимания пределов крутящего момента, управления распределением питания и борьбы с ошибками прошивки, которые при неверной настройке могут привести к физическим повреждениям.
Реальность: быстрое прототипирование и R&D с интеграцией на периферии
Утверждение: открытое оборудование служит доступным и гибко настраиваемым испытательным стендом для периферийного интеллекта и моделей машинного обучения, которым нужны физические исполнительные механизмы.
Факт: именно здесь экосистема раскрывается в полной мере. Для инженерных команд, академических исследователей и опытных энтузиастов открытая робототехника — недорогая песочница. Вместо того чтобы тратить тысячи долларов на проприетарное промышленное оборудование только ради проверки того, как модель компьютерного зрения взаимодействует с физическим объектом, разработчики могут собрать собственный портал или захват, подключить его к локальному периферийному процессору и быстро итерировать.
Ключевые архитектурные соображения для проектов с подключённым оборудованием
Если вы планируете включить открытое оборудование или микророботов в свой следующий IoT-конвейер или конвейер автоматизации, необходимо подходить к проекту с мышлением программного инженера. Вот практический чек-лист для оценки:
- Оцените механические допуски: убедитесь, что выбранный открытый проект учитывает типичную усадку при 3D-печати, усталость материала и пределы конструктивной нагрузки. Никогда не считайте, что напечатанный пластиковый шарнир выдержит крутящий момент промышленного уровня без усиления.
- Отдавайте приоритет локальному управлению: избегайте зависимости управляющих воздействий от облака. Из соображений безопасности и задержек управление двигателями, обнаружение столкновений и протоколы аварийной остановки должны работать на локальных микроконтроллерах или периферийных устройствах.
- Изучите лицензию и состояние экосистемы: проверьте, есть ли у проекта активное сообщество, хорошо документированные API и чёткая лицензия (например, CERN OHL или GPL). Заброшенные репозитории с недокументированными CAD-файлами быстро истощат ваши инженерные ресурсы.
- Спланируйте обслуживание и запчасти: оборудование ломается. Прежде чем браться за индивидуальную механическую сборку, убедитесь, что вам легко достать шаговые двигатели, подшипники, ремни и крепёж для замены.
- Предусмотрите защитные механизмы безопасности: физическая автоматизация создаёт реальные риски. Внедрите аппаратные аварийные выключатели и ограничения по току, чтобы двигатели не выгорали, а при возникновении препятствия никто не пострадал.
Что дальше для периферийного IoT и робототехники
Сближение открытого оборудования, доступных исполнительных механизмов и локального периферийного интеллекта несомненно меняет наше представление о подключённых устройствах. Мы уходим от эпохи, когда IoT ограничивался плоскими экранами и пластиковыми корпусами, и вступаем в мир, где физическая микроавтоматизация доступна каждому, у кого есть верстак и идея.
Тем не менее успех в этой области требует терпения и здоровой доли скептицизма по отношению к чудесам за одну ночь. Уважая физические ограничения механического оборудования и используя при этом невероятную силу совместной работы над открытыми проектами, разработчики и ИТ-новаторы могут создавать устойчивые, глубоко настраиваемые системы, соединяющие цифровой и физический миры.
По мере развития инструментов истинная ценность открытого оборудования будет заключаться не в готовом совершенстве, а в гибкости, которую оно даёт разработчикам: экспериментировать, итерировать и создавать более умные физические системы с нуля.
Похожие руководства
- Модернизация ретро-оборудования для периферийного IoT
- Кибербезопасность на уровне оборудования: защита современной инфраструктуры
- ИТ-инфраструктура и услуги по безопасности
Общий обзор см. в статье Википедии об открытом оборудовании.