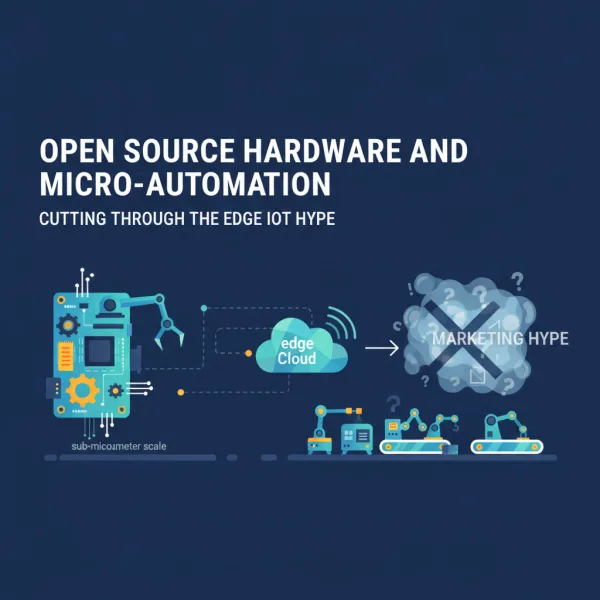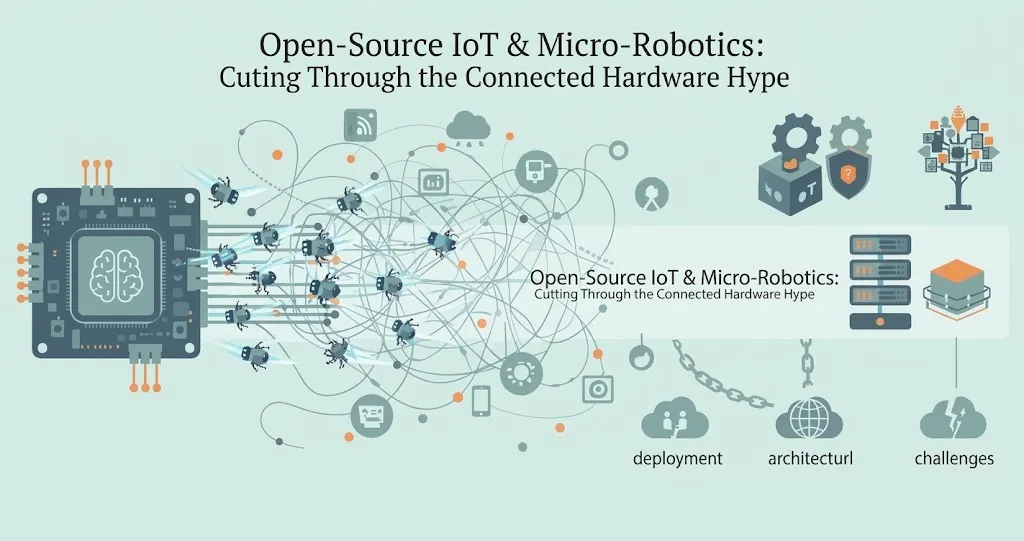
Durante años, la conversación sobre el Internet de las cosas (IoT) ha estado dominada por sensores inalámbricos, termostatos inteligentes e iluminación conectada a la nube. Pero a medida que se expanden los límites del hardware conectado, en el borde (edge) toma forma una tendencia físicamente más ambiciosa: el hardware de código abierto para microrrobótica y automatización modular de escritorio. Impulsados por una fabricación más accesible, microcontroladores asequibles y esquemas de diseño transparentes, desarrolladores e ingenieros experimentan cada vez más con pinzas a escala de sala, brazos articulados y actuadores físicos que tienden un puente entre el software digital y el mundo físico.
Sin embargo, siempre que el hardware físico se cruza con las comunidades de código abierto, el bombo publicitario no tarda en aparecer. Los titulares tecnológicos suelen pintar un panorama en el que robots modulares y automatizados resuelven sin esfuerzo logística compleja o tareas domésticas nada más sacarlos de la caja. Para entender dónde está realmente esta tecnología, necesitamos separar los avances de ingeniería genuinos del ruido especulativo del marketing.
La evolución del hardware conectado: más allá de los sensores básicos
Las arquitecturas IoT tradicionales son fundamentalmente pasivas. Recopilan datos de telemetría (temperatura, humedad, movimiento o consumo de energía) y los envían a un panel en la nube o a un concentrador local para su análisis. El ciclo de retroalimentación suele ser digital: dispara una alerta, ajusta un termostato o corta la corriente de un circuito defectuoso.
La microrrobótica y el hardware físico de código abierto introducen un ciclo de retroalimentación activo. No se limitan a observar el entorno físico: lo manipulan. Al combinar el procesamiento edge moderno con planos mecánicos de código abierto, se obtienen sistemas capaces de clasificación localizada, manipulación precisa de materiales y pruebas físicas automatizadas.
Este cambio cuenta con el respaldo de varias tecnologías cada vez más maduras:
-
Microcontroladores estandarizados: unidades de procesamiento potentes y de bajo coste capaces de ejecutar localmente modelos ligeros de aprendizaje automático sin depender de viajes de ida y vuelta a la nube con alta latencia.
Fabricación accesible: la impresión 3D de escritorio y el corte láser de alta precisión permiten a los desarrolladores iterar sobre chasis mecánicos personalizados en horas en lugar de semanas.
Cadenas de herramientas de código abierto: archivos CAD, firmware y esquemas transparentes significan que el desarrollo de hardware empieza a parecerse al desarrollo de software: bifurcable, modular y revisado de forma colaborativa.
Separar la realidad del bombo en la robótica con hardware de código abierto
Aunque la idea de construir un brazo robótico funcional o una pinza automatizada por una fracción del coste del hardware empresarial resulta atractiva, los desarrolladores que se adentran en este campo suelen encontrar fuertes fricciones. Analicemos qué es realmente viable hoy y qué sigue firmemente en el terreno del bombo.
El bombo: automatización plug-and-play para todos
La afirmación: los planos de hardware de código abierto permiten a cualquiera descargar un diseño, imprimir las piezas, montarlas en una tarde y desplegar una herramienta de automatización robusta, de nivel industrial, en su espacio de trabajo o en casa.
La realidad: el hardware físico es notoriamente implacable. A diferencia del software, que puede parchearse fácilmente y volver a desplegarse en millones de dispositivos, los componentes físicos se desgastan, sufren deriva térmica y presentan problemas de tolerancias mecánicas. Montar una pinza robótica compleja exige una calibración meticulosa, comprender los límites de par, gestionar la distribución de energía y lidiar con errores de firmware que pueden causar daños físicos si se configuran mal.
La realidad: prototipado rápido e I+D integrada en el edge
La afirmación: el hardware de código abierto actúa como un banco de pruebas asequible y muy personalizable para la inteligencia edge y los modelos de aprendizaje automático que necesitan actuadores físicos.
El hecho: aquí es donde el ecosistema brilla de verdad. Para equipos de ingeniería, investigadores académicos y aficionados avanzados, la robótica de código abierto ofrece un entorno de pruebas de bajo coste. En lugar de gastar miles de dólares en hardware industrial propietario solo para comprobar cómo interactúa un modelo de visión artificial con un objeto físico, los desarrolladores pueden montar un pórtico o una pinza personalizados, conectarlos a un procesador edge local e iterar con rapidez.
Consideraciones arquitectónicas clave para proyectos de hardware conectado
Si planeas integrar hardware de código abierto o microrrobótica en tu próximo flujo de IoT o automatización, es esencial abordar el proyecto con mentalidad de ingeniería de software. Esta es una lista de verificación práctica para guiar tu evaluación:
- Evalúa las tolerancias mecánicas: asegúrate de que el diseño de código abierto elegido tenga en cuenta la contracción habitual de la impresión 3D, la fatiga del material y los límites de carga estructural. Nunca asumas que una unión de plástico impreso soportará un par de nivel industrial sin refuerzo.
- Prioriza el control local primero: evita las dependencias de actuación basadas en la nube. Por razones de seguridad y latencia, el control de motores, la detección de colisiones y los protocolos de parada de emergencia deben ejecutarse en microcontroladores o dispositivos edge locales.
- Examina la licencia y la salud del ecosistema: comprueba si el proyecto tiene una comunidad activa, API bien documentadas y una licencia clara (como CERN OHL o GPL). Los repositorios abandonados con archivos CAD sin documentar agotarán rápidamente tus recursos de ingeniería.
- Planifica el mantenimiento y los repuestos: el hardware se rompe. Asegúrate de tener fácil acceso a motores paso a paso, rodamientos, correas y elementos de fijación de repuesto antes de comprometerte con una construcción mecánica personalizada.
- Incorpora sistemas de seguridad a prueba de fallos: la automatización física introduce riesgos reales. Implementa interruptores de corte a nivel de hardware y límites de detección de corriente para evitar que los motores se quemen o causen lesiones si aparece un obstáculo.
El camino por delante para el IoT en el edge y la robótica
La convergencia del hardware de código abierto, la actuación asequible y la inteligencia edge localizada está transformando sin duda nuestra forma de pensar en los dispositivos conectados. Dejamos atrás una era en la que el IoT se limitaba a pantallas planas y carcasas de plástico para entrar en un mundo donde la microautomatización física está al alcance de cualquiera con un banco de trabajo y una visión.
Sin embargo, el éxito en este ámbito requiere paciencia y un sano escepticismo ante los milagros de la noche a la mañana. Al respetar las limitaciones físicas del hardware mecánico y aprovechar el extraordinario impulso colaborativo del diseño de código abierto, los desarrolladores y los innovadores de TI pueden construir sistemas resilientes y muy personalizados que tiendan un puente entre lo digital y lo físico.
A medida que las herramientas sigan madurando, el verdadero valor del hardware de código abierto no estará en la perfección preempaquetada, sino en la agilidad que ofrece a los desarrolladores para experimentar, iterar y construir sistemas físicos más inteligentes desde cero.
Guías relacionadas
- Modernización de hardware antiguo para IoT en el edge
- Ciberseguridad a nivel de hardware: protegiendo la infraestructura moderna
- Servicios de infraestructura y seguridad de TI
Para una visión general, consulta el artículo de Wikipedia sobre hardware de código abierto.