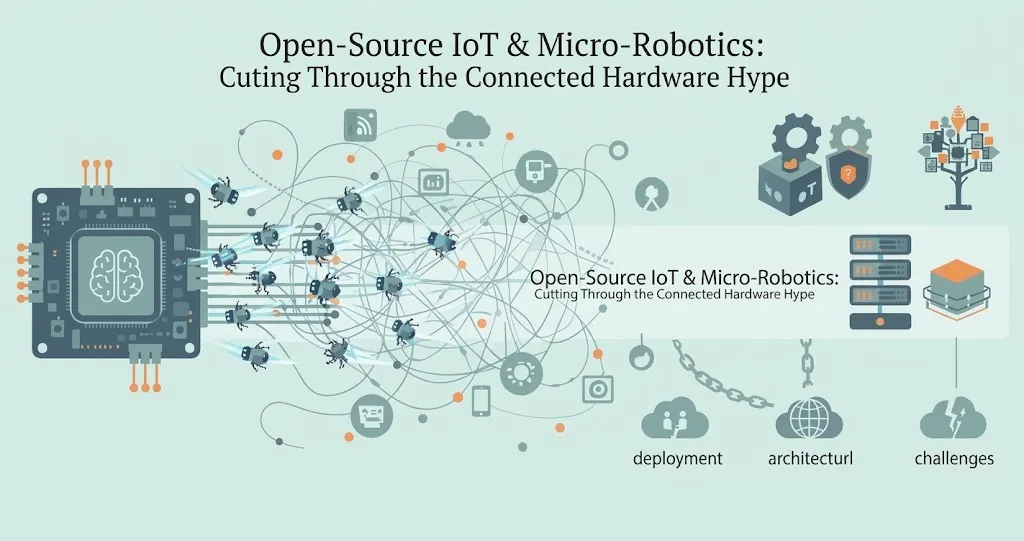
Yıllardır Nesnelerin İnterneti (IoT) konuşmalarına kablosuz sensörler, akıllı termostatlar ve buluta bağlı aydınlatma sistemleri hâkim oldu. Ancak bağlı donanımın sınırları genişledikçe, uçta fiziksel olarak çok daha iddialı bir eğilim şekilleniyor: mikro robotik ve modüler masaüstü otomasyon için açık kaynak donanım. Erişilebilir üretimdeki artış, uygun fiyatlı mikrodenetleyiciler ve şeffaf tasarım şemalarıyla yönlendirilen geliştiriciler ve mühendisler, dijital yazılım ile fiziksel dünya arasında köprü kuran oda ölçeğinde tutucularla, mafsallı kollarla ve fiziksel eyleyicilerle giderek daha fazla deney yapıyor.
Yine de fiziksel donanım açık kaynak topluluklarıyla buluştuğunda abartı da hemen arkasından gelir. Teknoloji manşetleri sıklıkla, otomatik ve modüler robotların karmaşık lojistik işlerini ya da ev işlerini kutudan çıktığı gibi zahmetsizce çözdüğü bir tablo çizer. Bu teknolojinin gerçekte nerede durduğunu anlamak için gerçek mühendislik atılımlarını spekülatif pazarlama gürültüsünden ayırmamız gerekiyor.
Bağlı Donanımın Evrimi: Temel Sensörlerin Ötesine Geçmek
Geleneksel IoT mimarileri özünde pasiftir. Sıcaklık, nem, hareket veya güç tüketimi gibi telemetri verilerini toplar ve analiz için bir bulut panosuna ya da yerel bir merkeze aktarırlar. Geri bildirim döngüsü genellikle dijitaldir: bir uyarı tetikler, bir termostatı ayarlar ya da arızalı bir devrenin enerjisini keser.
Mikro robotik ve açık kaynak fiziksel donanım ise aktif bir geri bildirim döngüsü getirir. Fiziksel çevreyi yalnızca gözlemlemez, onu değiştirirler. Modern uç işlemeyi açık kaynak mekanik tasarımlarla birleştirdiğinizde, yerel ayıklama, hassas malzeme taşıma ve otomatik fiziksel test yapabilen sistemler elde edersiniz.
Bu dönüşümü olgunlaşan çeşitli teknolojiler güçlü biçimde destekliyor:
-
Standartlaşmış Mikrodenetleyiciler: Yüksek gecikmeli bulut gidiş dönüşlerine bağımlı kalmadan hafif makine öğrenmesi modellerini yerel olarak çalıştırabilen güçlü ve düşük maliyetli işlem birimleri.
Erişilebilir Üretim: Yüksek hassasiyetli masaüstü 3D baskı ve lazer kesim, geliştiricilerin özel mekanik şasileri haftalar yerine saatler içinde yinelemesine olanak tanır.
Açık Kaynak Araç Zincirleri: Şeffaf CAD dosyaları, üretici yazılımlar ve şemalar, donanım geliştirmenin yazılım geliştirmeye benzemeye başladığı anlamına gelir: çatallanabilir, modüler ve ortaklaşa gözden geçirilen.
Açık Kaynak Donanım Robotiğinde Gerçeği Abartıdan Ayırmak
Kurumsal donanım maliyetlerinin çok küçük bir kısmıyla çalışan bir robot kol ya da otomatik tutucu inşa etme ihtimali cazip olsa da, bu alana giren geliştiriciler çoğu zaman ciddi sürtünmelerle karşılaşır. Bugün gerçekten uygulanabilir olanla, hâlâ tamamen abartı alanında kalanı birlikte inceleyelim.
Abartı: Herkes İçin Tak ve Çalıştır Otomasyon
İddia: Açık kaynak donanım tasarımları, herkesin bir tasarımı indirmesine, parçaları basmasına, bir öğleden sonrada monte etmesine ve çalışma alanında ya da evinde sağlam, endüstriyel sınıf bir otomasyon aracı kullanmasına olanak tanır.
Gerçek: Fiziksel donanım affetmez. Milyonlarca cihaza kolayca yama yapılıp yeniden dağıtılabilen yazılımın aksine, fiziksel bileşenler aşınır, ısıl kayma yaşar ve mekanik tolerans sorunlarından muzdarip olur. Karmaşık bir robotik tutucuyu monte etmek titiz kalibrasyon, tork sınırlarını anlamak, güç dağıtımını yönetmek ve yanlış yapılandırıldığında fiziksel hasara yol açabilecek üretici yazılım hatalarıyla uğraşmak gerektirir.
Gerçek: Hızlı Prototipleme ve Uca Entegre Ar-Ge
İddia: Açık kaynak donanım, fiziksel eyleyici gerektiren uç zekâ ve makine öğrenmesi modelleri için uygun fiyatlı ve son derece özelleştirilebilir bir test ortamı işlevi görür.
Olgu: Ekosistemin gerçekten parladığı yer burasıdır. Mühendislik ekipleri, akademik araştırmacılar ve ileri düzey hobiciler için açık kaynak robotik, düşük maliyetli bir deney alanı sunar. Bir bilgisayarlı görü modelinin fiziksel bir nesneyle nasıl etkileşime girdiğini test etmek için binlerce dolarlık tescilli endüstriyel donanıma harcama yapmak yerine, geliştiriciler özel bir portal sistemi ya da tutucu kurabilir, onu yerel bir uç işlemciye bağlayabilir ve hızla yineleme yapabilir.
Bağlı Donanım Projeleri için Temel Mimari Hususlar
Bir sonraki IoT ya da otomasyon hattınıza açık kaynak donanım veya mikro robotik entegre etmeyi planlıyorsanız, projeye yazılım mühendisliği zihniyetiyle yaklaşmak şarttır. Değerlendirmenize rehberlik edecek pratik bir kontrol listesi:
- Mekanik Toleransları Değerlendirin: Seçtiğiniz açık kaynak tasarımın standart 3D baskı büzülmesini, malzeme yorulmasını ve yapısal yük sınırlarını hesaba kattığından emin olun. Basılmış plastik bir eklemin takviye olmadan endüstriyel sınıf torku kaldırabileceğini asla varsaymayın.
- Yerel Öncelikli Kontrolü Önceliklendirin: Buluta bağımlı eyleme yapılarından kaçının. Güvenlik ve gecikme nedenleriyle motor kontrolü, çarpışma algılama ve acil durdurma protokolleri yerel mikrodenetleyiciler veya uç cihazlar üzerinde çalışmalıdır.
- Lisansı ve Ekosistem Sağlığını İnceleyin: Projenin aktif bir topluluğu, iyi belgelenmiş API'leri ve net bir lisansı (CERN OHL veya GPL gibi) olup olmadığını kontrol edin. Belgelenmemiş CAD dosyalarına sahip eskimiş depolar mühendislik kaynaklarınızı hızla tüketir.
- Bakım ve Yedek Parça için Plan Yapın: Donanım bozulur. Özel bir mekanik yapıya girişmeden önce yedek step motorlara, rulmanlara, kayışlara ve bağlantı elemanlarına kolayca erişebildiğinizden emin olun.
- Güvenlik Önlemlerini Ekleyin: Fiziksel otomasyon gerçek dünya tehlikeleri getirir. Bir engel oluştuğunda motorların yanmasını veya yaralanmaya yol açmasını önlemek için donanım düzeyinde kesme anahtarları ve akım algılama sınırları uygulayın.
Uç IoT ve Robotik için Yol Haritası
Açık kaynak donanımın, uygun fiyatlı eyleyicilerin ve yerel uç zekânın yakınsaması, bağlı cihazlar hakkındaki düşüncemizi tartışmasız biçimde dönüştürüyor. IoT'nin düz ekranlara ve plastik kasalara hapsolduğu bir dönemden uzaklaşıyor, bir tezgâhı ve bir vizyonu olan herkesin fiziksel mikro otomasyona erişebildiği bir dünyaya adım atıyoruz.
Ancak bu alanda başarı, sabır ve bir gecede gelen mucizelere karşı sağlıklı bir şüphecilik gerektirir. Mekanik donanımın fiziksel sınırlarına saygı gösterirken açık kaynak tasarımın inanılmaz iş birliği ivmesinden yararlanan geliştiriciler ve BT yenilikçileri, dijital ile fiziksel arasındaki ayrımı kapatan dayanıklı ve yüksek oranda özelleştirilmiş sistemler kurabilir.
Araçlar olgunlaşmaya devam ettikçe açık kaynak donanımın gerçek değeri, hazır paketlenmiş mükemmellikte değil, geliştiricilere deney yapma, yineleme ve daha akıllı fiziksel sistemleri sıfırdan inşa etme konusunda tanıdığı çevikliktedir.
İlgili rehberler
- Uç IoT için eski donanımların yenilenmesi
- Donanım düzeyinde siber güvenlik: modern altyapının korunması
- BT altyapısı ve güvenlik hizmetleri
Genel bir bakış için açık kaynak donanım hakkındaki Vikipedi maddesine göz atın.