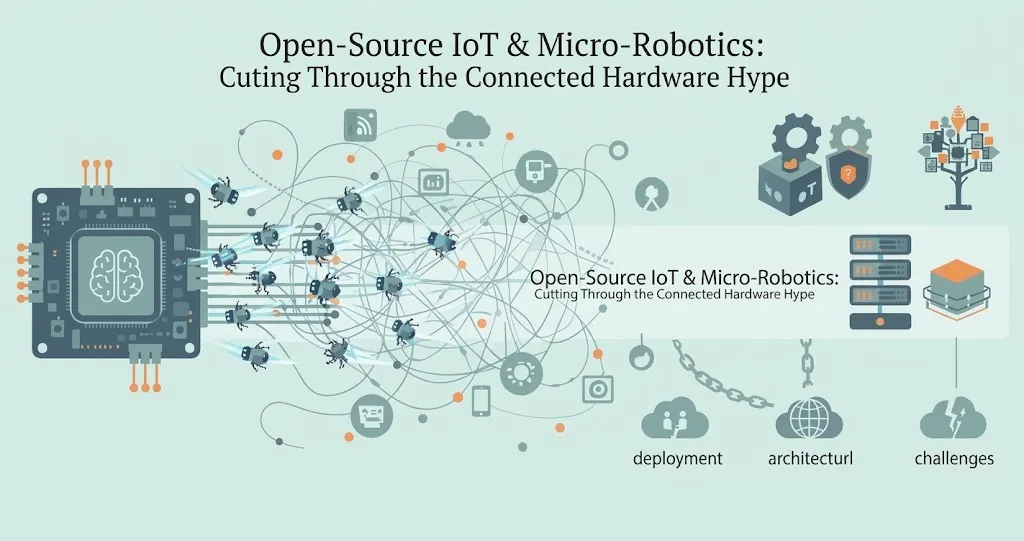
Durante anos, a conversa sobre a Internet das Coisas (IoT) foi dominada por sensores sem fio, termostatos inteligentes e iluminação conectada à nuvem. Mas, à medida que as fronteiras do hardware conectado se expandem, uma tendência fisicamente mais ambiciosa ganha forma na borda: o hardware de código aberto para microrrobótica e automação modular de bancada. Impulsionados pelo aumento da fabricação acessível, por microcontroladores baratos e por esquemas de projeto transparentes, desenvolvedores e engenheiros experimentam cada vez mais garras em escala de sala, braços articulados e atuadores físicos que fazem a ponte entre o software digital e o mundo físico.
No entanto, sempre que o hardware físico encontra as comunidades de código aberto, o hype vem logo atrás. As manchetes de tecnologia costumam pintar um quadro de robôs automatizados e modulares resolvendo sem esforço tarefas logísticas complexas ou afazeres domésticos, direto da caixa. Para entender onde essa tecnologia realmente está, precisamos separar os avanços genuínos de engenharia do barulho especulativo de marketing.
A Evolução do Hardware Conectado: Indo Além dos Sensores Básicos
As arquiteturas tradicionais de IoT são fundamentalmente passivas. Elas coletam dados de telemetria, como temperatura, umidade, movimento ou consumo de energia, e os enviam a um painel na nuvem ou a um hub local para análise. O ciclo de feedback costuma ser digital: dispara um alerta, ajusta um termostato ou corta a energia de um circuito com defeito.
A microrrobótica e o hardware físico de código aberto introduzem um ciclo de feedback ativo. Eles não apenas observam o ambiente físico; eles o manipulam. Ao combinar processamento moderno na borda com projetos mecânicos de código aberto, obtêm-se sistemas capazes de triagem localizada, manuseio preciso de materiais e testes físicos automatizados.
Essa mudança é fortemente sustentada por várias tecnologias em amadurecimento:
-
Microcontroladores Padronizados: Unidades de processamento poderosas e de baixo custo, capazes de executar modelos leves de aprendizado de máquina localmente, sem depender de idas e vindas à nuvem com alta latência.
Fabricação Acessível: A impressão 3D de bancada e o corte a laser de alta precisão permitem que os desenvolvedores iterem chassis mecânicos personalizados em horas, e não em semanas.
Toolchains de Código Aberto: Arquivos CAD, firmware e esquemas transparentes significam que o desenvolvimento de hardware começa a espelhar o desenvolvimento de software: bifurcável, modular e revisado de forma colaborativa.
Separando a Realidade do Hype na Robótica com Hardware de Código Aberto
Embora a perspectiva de construir um braço robótico funcional ou uma garra automatizada por uma fração do custo de hardware empresarial seja atraente, os desenvolvedores que entram nesse espaço muitas vezes encontram forte atrito. Vamos analisar o que é realmente viável hoje e o que continua firmemente no terreno do hype.
O Hype: Automação Plug-and-Play para Todos
A Alegação: Os projetos de hardware de código aberto permitem que qualquer pessoa baixe um design, imprima as peças, monte tudo em uma tarde e implante uma ferramenta de automação robusta, de nível industrial, em seu espaço de trabalho ou em casa.
A Realidade: O hardware físico é notoriamente implacável. Diferentemente do software, que pode ser facilmente corrigido e reimplantado em milhões de dispositivos, os componentes físicos se desgastam, sofrem deriva térmica e apresentam problemas de tolerância mecânica. Montar uma garra robótica complexa exige calibração meticulosa, compreensão dos limites de torque, gerenciamento da distribuição de energia e tratamento de bugs de firmware que podem causar danos físicos se mal configurados.
A Realidade: Prototipagem Rápida e P&D Integrado à Borda
A Alegação: O hardware de código aberto funciona como uma bancada de testes acessível e altamente personalizável para inteligência na borda e modelos de aprendizado de máquina que exigem atuadores físicos.
O Fato: É aqui que o ecossistema realmente brilha. Para equipes de engenharia, pesquisadores acadêmicos e hobistas avançados, a robótica de código aberto oferece um ambiente de testes de baixo custo. Em vez de gastar milhares de dólares em hardware industrial proprietário apenas para testar como um modelo de visão computacional interage com um objeto físico, os desenvolvedores podem montar um pórtico ou uma garra personalizados, conectá-los a um processador local na borda e iterar rapidamente.
Principais Considerações de Arquitetura para Projetos de Hardware Conectado
Se você planeja integrar hardware de código aberto ou microrrobótica ao seu próximo pipeline de IoT ou automação, é essencial abordar o projeto com uma mentalidade de engenharia de software. Aqui está um checklist prático para orientar sua avaliação:
- Avalie as Tolerâncias Mecânicas: Garanta que o design de código aberto escolhido leve em conta a contração típica da impressão 3D, a fadiga do material e os limites de carga estrutural. Nunca presuma que uma junta de plástico impresso suporta torque de nível industrial sem reforço.
- Priorize o Controle Local: Evite dependências de atuação ligadas à nuvem. Por segurança e latência, o controle de motores, a detecção de colisões e os protocolos de parada de emergência devem rodar em microcontroladores locais ou dispositivos de borda.
- Examine a Licença e a Saúde do Ecossistema: Verifique se o projeto tem uma comunidade ativa, APIs bem documentadas e licenciamento claro (como CERN OHL ou GPL). Repositórios abandonados com arquivos CAD sem documentação drenam rapidamente seus recursos de engenharia.
- Planeje a Manutenção e as Peças de Reposição: O hardware quebra. Garanta fácil acesso a motores de passo, rolamentos, correias e fixadores de reposição antes de se comprometer com uma construção mecânica personalizada.
- Incorpore Dispositivos de Segurança: A automação física traz riscos reais. Implemente chaves de desligamento em nível de hardware e limites de detecção de corrente para evitar que os motores queimem ou causem ferimentos caso ocorra uma obstrução.
O Caminho à Frente para IoT na Borda e Robótica
A convergência entre hardware de código aberto, atuação acessível e inteligência localizada na borda está, sem dúvida, transformando a maneira como pensamos os dispositivos conectados. Estamos deixando para trás uma era em que a IoT se limitava a telas planas e caixas de plástico e entrando em um mundo em que a microautomação física está ao alcance de qualquer pessoa com uma bancada e uma visão.
No entanto, o sucesso nesse espaço exige paciência e um ceticismo saudável diante de milagres da noite para o dia. Ao respeitar as limitações físicas do hardware mecânico e, ao mesmo tempo, aproveitar o incrível impulso colaborativo do design de código aberto, desenvolvedores e inovadores de TI podem construir sistemas resilientes e altamente personalizados que unem o divisor entre o digital e o físico.
À medida que as ferramentas continuam amadurecendo, o verdadeiro valor do hardware de código aberto não estará na perfeição pré-empacotada, mas na agilidade que ele oferece aos desenvolvedores para experimentar, iterar e construir sistemas físicos mais inteligentes desde a base.
Guias relacionados
- Modernização de hardware legado para IoT na borda
- Segurança cibernética em nível de hardware: protegendo a infraestrutura moderna
- Infraestrutura de TI e serviços de segurança
Para uma visão geral, consulte o artigo da Wikipédia sobre hardware de código aberto.