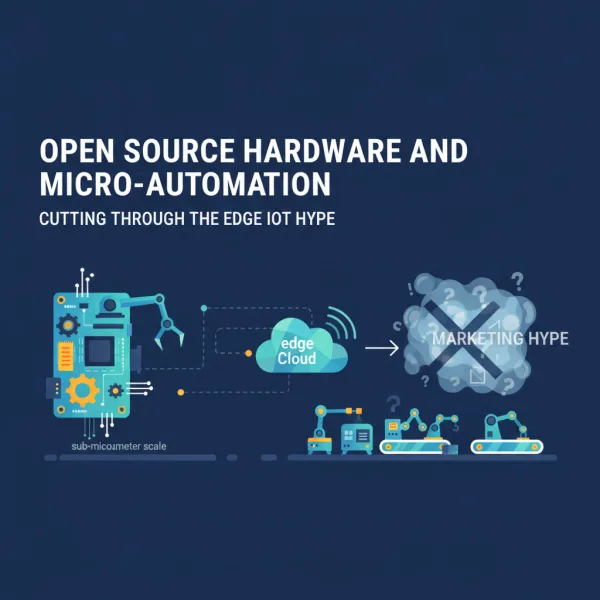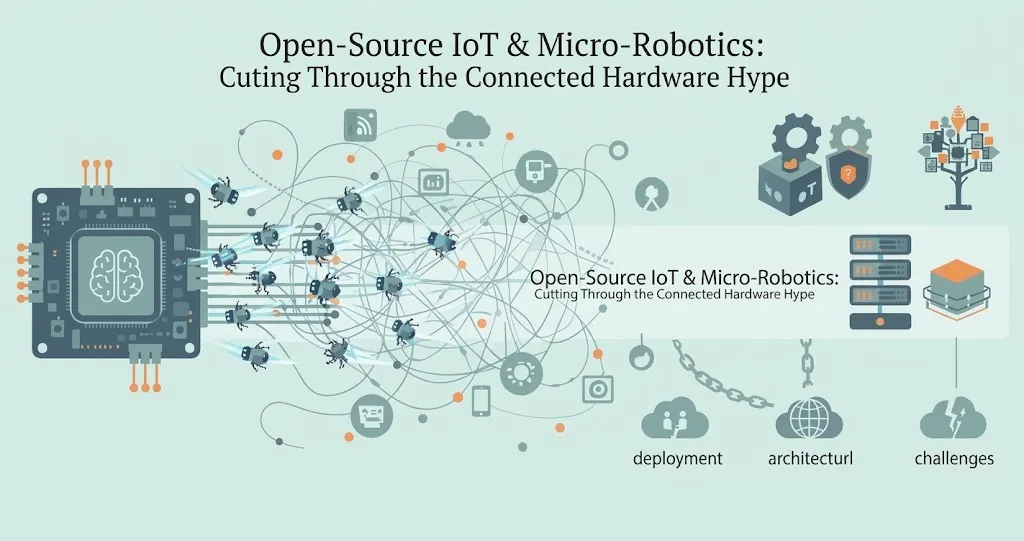
Seit Jahren wird die Diskussion um das Internet der Dinge (IoT) von drahtlosen Sensoren, intelligenten Thermostaten und cloudvernetzter Beleuchtung bestimmt. Doch während sich die Grenzen vernetzter Hardware erweitern, zeichnet sich am Edge ein physisch ehrgeizigerer Trend ab: Open-Source-Hardware für Mikrorobotik und modulare Desktop-Automatisierung. Angetrieben von zugänglicher Fertigung, erschwinglichen Mikrocontrollern und transparenten Konstruktionsplänen experimentieren Entwickler und Ingenieure zunehmend mit raumgroßen Greifern, Gelenkarmen und physischen Aktoren, die die Lücke zwischen digitaler Software und der physischen Welt schließen.
Doch wo physische Hardware auf Open-Source-Communities trifft, folgt der Hype dicht auf dem Fuß. Schlagzeilen aus der Tech-Welt zeichnen gern das Bild automatisierter, modularer Roboter, die komplexe Logistikaufgaben oder Haushaltsarbeiten mühelos und direkt aus der Verpackung heraus erledigen. Um zu verstehen, wo diese Technologie tatsächlich steht, müssen wir echte technische Durchbrüche von spekulativem Marketinglärm trennen.
Die Entwicklung vernetzter Hardware: Über einfache Sensoren hinaus
Traditionelle IoT-Architekturen sind grundsätzlich passiv. Sie sammeln Telemetriedaten wie Temperatur, Luftfeuchtigkeit, Bewegung oder Stromverbrauch und leiten sie zur Analyse an ein Cloud-Dashboard oder einen lokalen Hub weiter. Die Rückkopplung erfolgt meist digital: Sie löst einen Alarm aus, regelt ein Thermostat oder trennt einen fehlerhaften Stromkreis vom Netz.
Mikrorobotik und physische Open-Source-Hardware führen eine aktive Rückkopplungsschleife ein. Sie beobachten die physische Umgebung nicht nur, sie verändern sie. Wer moderne Edge-Verarbeitung mit mechanischen Open-Source-Bauplänen kombiniert, erhält Systeme, die lokales Sortieren, präzise Materialhandhabung und automatisierte physische Tests beherrschen.
Diese Entwicklung wird von mehreren reifenden Technologien getragen:
-
Standardisierte Mikrocontroller: Leistungsstarke, kostengünstige Recheneinheiten, die schlanke Machine-Learning-Modelle lokal ausführen können, ohne auf Cloud-Roundtrips mit hoher Latenz angewiesen zu sein.
Zugängliche Fertigung: Hochpräziser 3D-Druck und Laserschneiden auf dem Schreibtisch ermöglichen es Entwicklern, eigene mechanische Chassis in Stunden statt Wochen zu iterieren.
Open-Source-Toolchains: Transparente CAD-Dateien, Firmware und Schaltpläne führen dazu, dass die Hardwareentwicklung der Softwareentwicklung zu ähneln beginnt: forkbar, modular und gemeinsam begutachtet.
Realität und Hype in der Robotik mit Open-Source-Hardware trennen
Die Aussicht, einen funktionsfähigen Roboterarm oder automatisierten Greifer für einen Bruchteil der Kosten von Unternehmenshardware zu bauen, ist verlockend. Dennoch stoßen Entwickler in diesem Bereich oft auf erhebliche Reibungsverluste. Schauen wir uns an, was heute tatsächlich machbar ist und was nach wie vor fest im Reich des Hypes verankert bleibt.
Der Hype: Plug-and-Play-Automatisierung für alle
Die Behauptung: Open-Source-Hardware-Baupläne erlauben es jedem, ein Design herunterzuladen, die Teile zu drucken, sie an einem Nachmittag zusammenzubauen und ein robustes Automatisierungswerkzeug in Industriequalität am Arbeitsplatz oder zu Hause einzusetzen.
Die Realität: Physische Hardware ist notorisch unnachgiebig. Anders als Software, die sich leicht patchen und auf Millionen von Geräten neu ausrollen lässt, verschleißen physische Komponenten, unterliegen thermischer Drift und leiden unter mechanischen Toleranzproblemen. Der Aufbau eines komplexen Roboter-Greifers erfordert sorgfältige Kalibrierung, ein Verständnis von Drehmomentgrenzen, ein sauberes Power-Management und den Umgang mit Firmware-Fehlern, die bei falscher Konfiguration physische Schäden verursachen können.
Die Realität: Schnelles Prototyping und Edge-integrierte F&E
Die Behauptung: Open-Source-Hardware dient als erschwingliche, stark anpassbare Testumgebung für Edge-Intelligenz und Machine-Learning-Modelle, die physische Aktoren benötigen.
Der Fakt: Hier spielt das Ökosystem seine Stärken wirklich aus. Für Entwicklungsteams, akademische Forscher und fortgeschrittene Bastler bietet Open-Source-Robotik eine kostengünstige Sandbox. Statt Tausende von Euro für proprietäre Industriehardware auszugeben, nur um zu testen, wie ein Computer-Vision-Modell mit einem physischen Objekt interagiert, können Entwickler ein individuelles Portal oder einen Greifer aufbauen, ihn an einen lokalen Edge-Prozessor anbinden und schnell iterieren.
Wichtige Architekturaspekte für Projekte mit vernetzter Hardware
Wenn Sie Open-Source-Hardware oder Mikrorobotik in Ihre nächste IoT- oder Automatisierungs-Pipeline integrieren möchten, ist es entscheidend, das Projekt mit der Denkweise eines Softwareingenieurs anzugehen. Diese praktische Checkliste unterstützt Sie bei der Bewertung:
- Mechanische Toleranzen prüfen: Stellen Sie sicher, dass das gewählte Open-Source-Design den üblichen Schrumpf beim 3D-Druck, Materialermüdung und strukturelle Belastungsgrenzen berücksichtigt. Gehen Sie nie davon aus, dass ein gedrucktes Kunststoffgelenk ohne Verstärkung ein Drehmoment in Industriequalität aushält.
- Lokale Steuerung priorisieren: Vermeiden Sie cloudabhängige Ansteuerung. Aus Sicherheits- und Latenzgründen müssen Motorsteuerung, Kollisionserkennung und Not-Aus-Protokolle auf lokalen Mikrocontrollern oder Edge-Geräten laufen.
- Lizenz und Gesundheit des Ökosystems prüfen: Kontrollieren Sie, ob das Projekt eine aktive Community, gut dokumentierte APIs und eine klare Lizenz (etwa CERN OHL oder GPL) hat. Verwaiste Repositories mit undokumentierten CAD-Dateien verschlingen schnell Ihre Entwicklungsressourcen.
- Wartung und Ersatzteile einplanen: Hardware geht kaputt. Sorgen Sie dafür, dass Sie leicht an Ersatz-Schrittmotoren, Lager, Riemen und Befestigungsmaterial kommen, bevor Sie sich auf einen individuellen mechanischen Aufbau festlegen.
- Sicherheitsmechanismen einbauen: Physische Automatisierung bringt reale Gefahren mit sich. Setzen Sie Hardware-Notausschalter und Strombegrenzungen ein, damit Motoren nicht durchbrennen oder bei einem Hindernis Verletzungen verursachen.
Der Weg nach vorn für Edge-IoT und Robotik
Die Verbindung aus Open-Source-Hardware, erschwinglicher Aktorik und lokaler Edge-Intelligenz verändert zweifellos, wie wir über vernetzte Geräte denken. Wir verlassen eine Ära, in der IoT auf flache Bildschirme und Plastikgehäuse beschränkt war, und betreten eine Welt, in der physische Mikroautomatisierung jedem zugänglich ist, der eine Werkbank und eine Vision hat.
Erfolg in diesem Bereich erfordert jedoch Geduld und eine gesunde Skepsis gegenüber Wundern über Nacht. Wer die physischen Grenzen mechanischer Hardware respektiert und zugleich den enormen kollaborativen Schwung des Open-Source-Designs nutzt, kann als Entwickler oder IT-Innovator widerstandsfähige, hochgradig individuelle Systeme bauen, die die Kluft zwischen digitaler und physischer Welt überbrücken.
Mit der weiteren Reifung der Werkzeuge liegt der wahre Wert von Open-Source-Hardware nicht in vorgefertigter Perfektion, sondern in der Agilität, die sie Entwicklern verschafft, um zu experimentieren, zu iterieren und von Grund auf intelligentere physische Systeme zu bauen.
Weiterführende Ratgeber
- Nachrüstung von Retro-Hardware für Edge-IoT
- Cybersicherheit auf Hardwareebene: Moderne Infrastruktur schützen
- IT-Infrastruktur- und Sicherheitsdienstleistungen
Einen allgemeinen Überblick bietet der Wikipedia-Artikel zu Open-Source-Hardware.