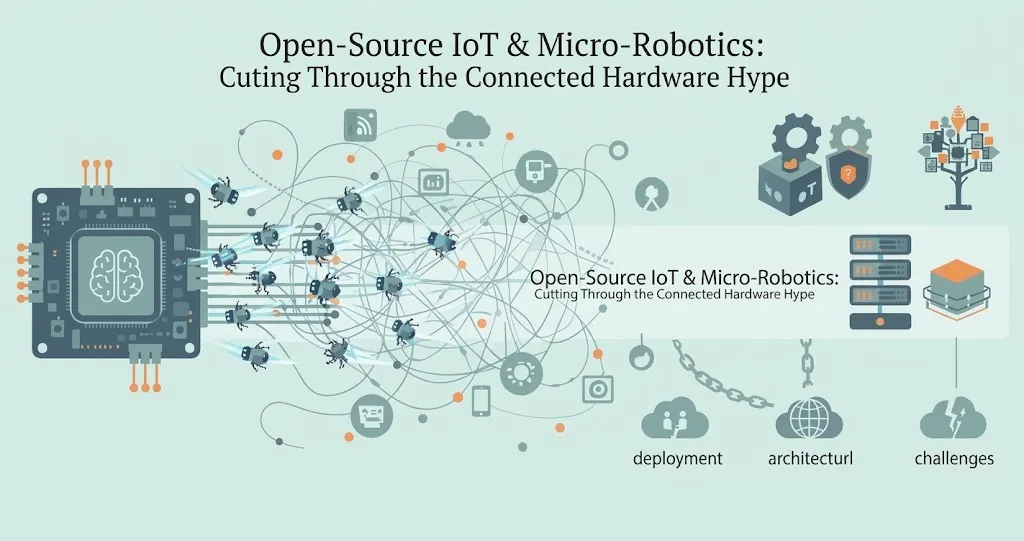
वर्षों से इंटरनेट ऑफ़ थिंग्स (IoT) की चर्चा वायरलेस सेंसर, स्मार्ट थर्मोस्टैट और क्लाउड से जुड़ी लाइटिंग के इर्द-गिर्द घूमती रही है। लेकिन जैसे-जैसे कनेक्टेड हार्डवेयर की सीमाएँ फैल रही हैं, एज पर एक और अधिक महत्वाकांक्षी रुझान आकार ले रहा है: माइक्रो-रोबोटिक्स और मॉड्यूलर डेस्कटॉप ऑटोमेशन के लिए ओपन-सोर्स हार्डवेयर। सुलभ मैन्युफैक्चरिंग, किफ़ायती माइक्रोकंट्रोलर और पारदर्शी डिज़ाइन स्कीमैटिक्स की बदौलत डेवलपर और इंजीनियर रूम-स्केल ग्रिपर, आर्टिकुलेटेड आर्म और ऐसे फिज़िकल एक्चुएटर के साथ प्रयोग कर रहे हैं जो डिजिटल सॉफ़्टवेयर और भौतिक दुनिया के बीच पुल बनाते हैं।
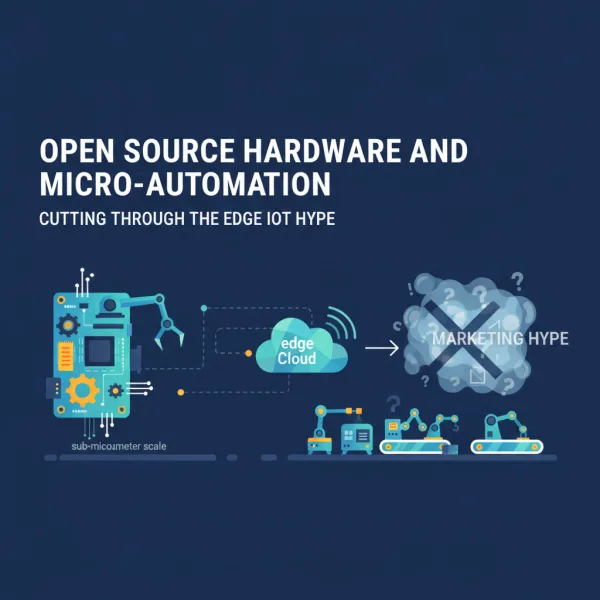
फिर भी, जब भी फिज़िकल हार्डवेयर ओपन-सोर्स समुदायों से मिलता है, प्रचार उसके पीछे-पीछे आ जाता है। टेक सुर्ख़ियाँ अक्सर ऐसी तस्वीर पेश करती हैं जिसमें ऑटोमेटेड, मॉड्यूलर रोबोट बॉक्स से निकलते ही जटिल लॉजिस्टिक्स या घर के काम आसानी से निपटा देते हैं। यह समझने के लिए कि यह तकनीक वास्तव में कहाँ खड़ी है, हमें असली इंजीनियरिंग उपलब्धियों को अटकलों पर आधारित मार्केटिंग शोर से अलग करना होगा।
कनेक्टेड हार्डवेयर का विकास: बुनियादी सेंसरों से आगे
पारंपरिक IoT आर्किटेक्चर मूल रूप से निष्क्रिय होते हैं। वे तापमान, नमी, गति या बिजली की खपत जैसा टेलीमेट्री डेटा इकट्ठा करते हैं और उसे विश्लेषण के लिए क्लाउड डैशबोर्ड या लोकल हब तक भेज देते हैं। फ़ीडबैक लूप आमतौर पर डिजिटल होता है: अलर्ट भेजना, थर्मोस्टैट एडजस्ट करना या खराब सर्किट की बिजली काट देना।
माइक्रो-रोबोटिक्स और ओपन-सोर्स फिज़िकल हार्डवेयर एक सक्रिय फ़ीडबैक लूप लाते हैं। वे भौतिक वातावरण को सिर्फ़ देखते नहीं, उसमें बदलाव भी करते हैं। जब आधुनिक एज प्रोसेसिंग को ओपन-सोर्स मैकेनिकल ब्लूप्रिंट के साथ जोड़ा जाता है, तो ऐसे सिस्टम बनते हैं जो स्थानीय छँटाई, सटीक मटेरियल हैंडलिंग और स्वचालित फिज़िकल टेस्टिंग कर सकते हैं।
इस बदलाव को कई परिपक्व होती तकनीकों का सहारा मिल रहा है:
-
मानकीकृत माइक्रोकंट्रोलर: शक्तिशाली, कम लागत वाली प्रोसेसिंग यूनिट जो क्लाउड के ऊँचे लेटेंसी वाले चक्कर लगाए बिना हल्के मशीन लर्निंग मॉडल स्थानीय रूप से चला सकती हैं।
सुलभ फ़ैब्रिकेशन: हाई-प्रिसिजन डेस्कटॉप 3D प्रिंटिंग और लेज़र कटिंग से डेवलपर कस्टम मैकेनिकल चेसिस पर हफ़्तों की जगह कुछ घंटों में बदलाव कर सकते हैं।
ओपन-सोर्स टूलचेन: पारदर्शी CAD फ़ाइलें, फ़र्मवेयर और स्कीमैटिक्स का मतलब है कि हार्डवेयर विकास सॉफ़्टवेयर विकास जैसा बनने लगा है: फ़ोर्क करने योग्य, मॉड्यूलर और सामूहिक रूप से समीक्षित।
ओपन-सोर्स हार्डवेयर रोबोटिक्स में हाइप और असलियत का फ़र्क
एंटरप्राइज़ हार्डवेयर की लागत के एक छोटे हिस्से में काम करने वाला रोबोटिक आर्म या ऑटोमेटेड ग्रिपर बनाने की संभावना आकर्षक है, लेकिन इस क्षेत्र में आने वाले डेवलपर अक्सर गंभीर अड़चनों का सामना करते हैं। आइए देखें कि आज क्या वाकई संभव है और क्या अब भी प्रचार की दुनिया में ही है।
प्रचार: सबके लिए प्लग-एंड-प्ले ऑटोमेशन
दावा: ओपन-सोर्स हार्डवेयर ब्लूप्रिंट से कोई भी डिज़ाइन डाउनलोड कर सकता है, पुर्ज़े प्रिंट कर सकता है, एक दोपहर में उन्हें जोड़ सकता है और अपने वर्कस्पेस या घर में मज़बूत, इंडस्ट्रियल-ग्रेड ऑटोमेशन टूल लगा सकता है।
असलियत: फिज़िकल हार्डवेयर बेहद बेरहम होता है। सॉफ़्टवेयर के उलट, जिसे आसानी से पैच करके लाखों डिवाइसों पर दोबारा तैनात किया जा सकता है, भौतिक पुर्ज़े घिसते हैं, थर्मल ड्रिफ़्ट झेलते हैं और मैकेनिकल टॉलरेंस की समस्याओं से जूझते हैं। जटिल रोबोटिक ग्रिपर को जोड़ने के लिए बारीक कैलिब्रेशन, टॉर्क की सीमाओं की समझ, पावर डिस्ट्रीब्यूशन का प्रबंधन और फ़र्मवेयर बग से निपटना ज़रूरी है, जो गलत कॉन्फ़िगर होने पर भौतिक नुकसान पहुँचा सकते हैं।
असलियत: तेज़ प्रोटोटाइपिंग और एज-इंटीग्रेटेड R&D
दावा: ओपन-सोर्स हार्डवेयर एज इंटेलिजेंस और उन मशीन लर्निंग मॉडलों के लिए एक किफ़ायती, अत्यधिक कस्टमाइज़ेबल टेस्टबेड का काम करता है जिन्हें फिज़िकल एक्चुएटर चाहिए।
तथ्य: यहीं यह इकोसिस्टम सचमुच चमकता है। इंजीनियरिंग टीमों, शैक्षणिक शोधकर्ताओं और उन्नत शौकीनों के लिए ओपन-सोर्स रोबोटिक्स एक कम लागत वाला सैंडबॉक्स देता है। कंप्यूटर विज़न मॉडल किसी भौतिक वस्तु के साथ कैसे काम करता है, यह परखने के लिए हज़ारों डॉलर के प्रोप्रायटरी इंडस्ट्रियल हार्डवेयर पर खर्च करने की जगह डेवलपर कस्टम गैन्ट्री या ग्रिपर जोड़ सकते हैं, उसे लोकल एज प्रोसेसर से जोड़ सकते हैं और तेज़ी से बदलाव कर सकते हैं।
कनेक्टेड हार्डवेयर प्रोजेक्ट के लिए मुख्य आर्किटेक्चरल बातें
यदि आप अपनी अगली IoT या ऑटोमेशन पाइपलाइन में ओपन-सोर्स हार्डवेयर या माइक्रो-रोबोटिक्स को शामिल करना चाहते हैं, तो प्रोजेक्ट को सॉफ़्टवेयर-इंजीनियरिंग की सोच के साथ अपनाना ज़रूरी है। आपके मूल्यांकन के लिए यह एक व्यावहारिक चेकलिस्ट है:
- मैकेनिकल टॉलरेंस का मूल्यांकन करें: सुनिश्चित करें कि चुना गया ओपन-सोर्स डिज़ाइन मानक 3D प्रिंटिंग सिकुड़न, मटेरियल थकान और संरचनात्मक भार सीमाओं का ध्यान रखता है। यह कभी न मानें कि प्रिंट किया गया प्लास्टिक जोड़ बिना मज़बूती के इंडस्ट्रियल-ग्रेड टॉर्क सह लेगा।
- लोकल-फ़र्स्ट कंट्रोल को प्राथमिकता दें: क्लाउड पर निर्भर एक्चुएशन से बचें। सुरक्षा और लेटेंसी के कारणों से मोटर कंट्रोल, कोलिज़न डिटेक्शन और इमरजेंसी स्टॉप प्रोटोकॉल लोकल माइक्रोकंट्रोलर या एज डिवाइस पर ही चलने चाहिए।
- लाइसेंस और इकोसिस्टम की सेहत जाँचें: देखें कि प्रोजेक्ट का समुदाय सक्रिय है या नहीं, API का दस्तावेज़ीकरण अच्छा है या नहीं और लाइसेंसिंग स्पष्ट है या नहीं (जैसे CERN OHL या GPL)। बिना दस्तावेज़ वाली CAD फ़ाइलों के पुराने रिपॉज़िटरी आपके इंजीनियरिंग संसाधनों को जल्दी खत्म कर देंगे।
- रखरखाव और स्पेयर पार्ट्स की योजना बनाएँ: हार्डवेयर टूटता है। कस्टम मैकेनिकल बिल्ड शुरू करने से पहले सुनिश्चित करें कि स्टेपर मोटर, बेयरिंग, बेल्ट और फ़ास्टनर आसानी से मिल सकें।
- सुरक्षा फ़ेल-सेफ़ शामिल करें: फिज़िकल ऑटोमेशन असली दुनिया के खतरे लाता है। रुकावट आने पर मोटर जलने या चोट लगने से बचाने के लिए हार्डवेयर-स्तर के किल स्विच और करंट-सेंसिंग सीमाएँ लागू करें।
एज IoT और रोबोटिक्स की आगे की राह
ओपन-सोर्स हार्डवेयर, किफ़ायती एक्चुएशन और स्थानीय एज इंटेलिजेंस का मेल निस्संदेह कनेक्टेड डिवाइसों के बारे में हमारी सोच बदल रहा है। हम उस दौर से आगे बढ़ रहे हैं जब IoT सपाट स्क्रीन और प्लास्टिक के खोल तक सीमित था, और ऐसी दुनिया में कदम रख रहे हैं जहाँ वर्कबेंच और एक सपने वाला कोई भी व्यक्ति फिज़िकल माइक्रो-ऑटोमेशन तक पहुँच सकता है।
हालाँकि, इस क्षेत्र में सफलता के लिए धैर्य और रातोंरात चमत्कारों के प्रति स्वस्थ संशय ज़रूरी है। मैकेनिकल हार्डवेयर की भौतिक सीमाओं का सम्मान करते हुए और ओपन-सोर्स डिज़ाइन की शानदार सामूहिक गति का लाभ उठाकर डेवलपर और IT इनोवेटर मज़बूत, अत्यधिक कस्टमाइज़्ड सिस्टम बना सकते हैं जो डिजिटल और भौतिक दुनिया के बीच की खाई को पाटते हैं।
जैसे-जैसे टूलिंग परिपक्व होती जाएगी, ओपन-सोर्स हार्डवेयर का असली मूल्य पहले से तैयार पूर्णता में नहीं, बल्कि उस फुर्ती में होगा जो वह डेवलपरों को प्रयोग करने, बार-बार सुधारने और शुरुआत से बेहतर फिज़िकल सिस्टम बनाने के लिए देता है।
संबंधित गाइड
- एज IoT के लिए पुराने हार्डवेयर की रेट्रोफ़िटिंग
- हार्डवेयर-स्तर की साइबर सुरक्षा: आधुनिक इंफ्रास्ट्रक्चर की सुरक्षा
- IT इंफ्रास्ट्रक्चर और सुरक्षा सेवाएँ
सामान्य जानकारी के लिए ओपन-सोर्स हार्डवेयर पर विकिपीडिया लेख देखें।