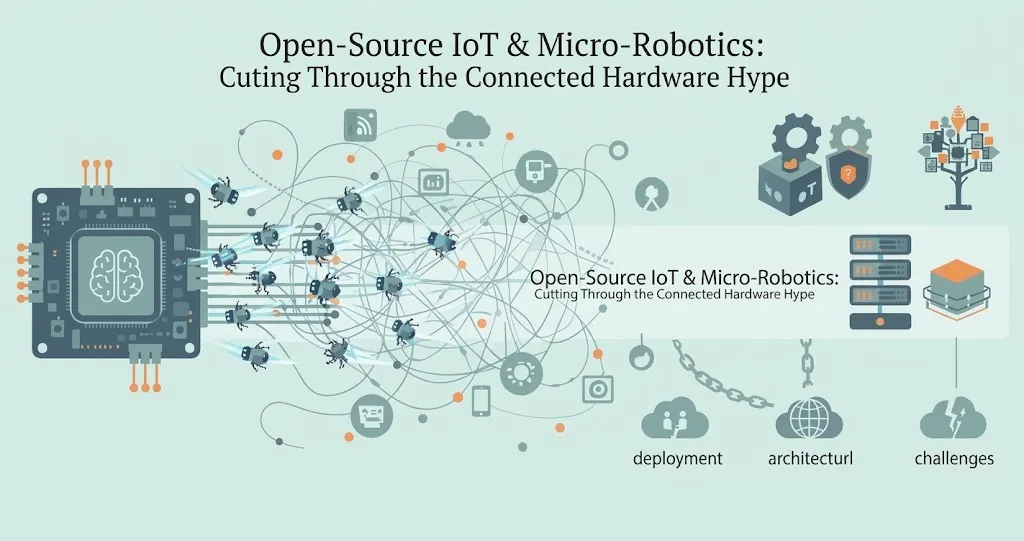
Depuis des années, la conversation autour de l'Internet des objets (IoT) est dominée par les capteurs sans fil, les thermostats intelligents et l'éclairage connecté au cloud. Mais à mesure que les frontières du matériel connecté s'élargissent, une tendance plus ambitieuse sur le plan physique se dessine en périphérie : le matériel open source pour la micro-robotique et l'automatisation modulaire de bureau. Portés par l'essor d'une fabrication accessible, de microcontrôleurs abordables et de schémas de conception transparents, développeurs et ingénieurs expérimentent de plus en plus des pinces à l'échelle d'une pièce, des bras articulés et des actionneurs physiques qui font le lien entre le logiciel numérique et le monde physique.
Pourtant, dès que le matériel physique rencontre les communautés open source, le battage médiatique n'est jamais loin. Les gros titres technologiques dépeignent souvent des robots modulaires et automatisés qui résolvent sans effort des problèmes logistiques complexes ou des tâches ménagères, dès la sortie de la boîte. Pour comprendre où en est réellement cette technologie, il faut distinguer les véritables avancées d'ingénierie de la poudre aux yeux marketing.
L'évolution du matériel connecté : aller au-delà des capteurs simples
Les architectures IoT traditionnelles sont fondamentalement passives. Elles collectent des données de télémétrie (température, humidité, mouvement ou consommation électrique) et les envoient vers un tableau de bord cloud ou un hub local pour analyse. La boucle de rétroaction est généralement numérique : elle déclenche une alerte, ajuste un thermostat ou coupe l'alimentation d'un circuit défectueux.
La micro-robotique et le matériel physique open source introduisent une boucle de rétroaction active. Ils ne se contentent pas d'observer l'environnement physique : ils agissent dessus. En combinant un traitement en périphérie moderne et des plans mécaniques open source, on obtient des systèmes capables de tri localisé, de manipulation de précision des matériaux et de tests physiques automatisés.
Cette évolution s'appuie largement sur plusieurs technologies qui arrivent à maturité :
-
Microcontrôleurs standardisés : des unités de traitement puissantes et peu coûteuses, capables d'exécuter localement des modèles d'apprentissage automatique légers sans dépendre d'allers-retours cloud à forte latence.
Fabrication accessible : l'impression 3D et la découpe laser de bureau de haute précision permettent aux développeurs d'itérer sur des châssis mécaniques personnalisés en quelques heures plutôt qu'en quelques semaines.
Chaînes d'outils open source : des fichiers CAO, des firmwares et des schémas transparents font que le développement matériel commence à ressembler au développement logiciel : forkable, modulaire et relu en collaboration.
Distinguer la réalité du battage médiatique dans la robotique à matériel open source
Si la perspective de construire un bras robotique ou une pince automatisée fonctionnels pour une fraction du coût du matériel professionnel est séduisante, les développeurs qui se lancent dans ce domaine rencontrent souvent de sérieuses frictions. Examinons ce qui est réellement viable aujourd'hui et ce qui relève encore fermement du battage médiatique.
Le battage : l'automatisation prête à l'emploi pour tous
L'affirmation : les plans de matériel open source permettent à n'importe qui de télécharger un design, d'imprimer les pièces, de les assembler en un après-midi et de déployer dans son espace de travail ou chez lui un outil d'automatisation robuste, de niveau industriel.
La réalité : le matériel physique est notoirement impitoyable. Contrairement au logiciel, qui peut être facilement corrigé et redéployé sur des millions d'appareils, les composants physiques s'usent, subissent des dérives thermiques et souffrent de problèmes de tolérance mécanique. Assembler une pince robotique complexe exige un étalonnage méticuleux, la compréhension des limites de couple, la gestion de la distribution d'énergie et la maîtrise de bugs de firmware qui peuvent causer des dégâts matériels en cas de mauvaise configuration.
La réalité : prototypage rapide et R&D intégrée en périphérie
L'affirmation : le matériel open source constitue un banc d'essai abordable et hautement personnalisable pour l'intelligence en périphérie et les modèles d'apprentissage automatique qui nécessitent des actionneurs physiques.
Le fait : c'est là que l'écosystème brille vraiment. Pour les équipes d'ingénierie, les chercheurs universitaires et les amateurs avancés, la robotique open source offre un bac à sable peu coûteux. Au lieu de dépenser des milliers d'euros en matériel industriel propriétaire juste pour tester l'interaction d'un modèle de vision par ordinateur avec un objet physique, les développeurs peuvent assembler un portique ou une pince sur mesure, le relier à un processeur local en périphérie et itérer rapidement.
Principaux points d'architecture pour les projets de matériel connecté
Si vous prévoyez d'intégrer du matériel open source ou de la micro-robotique dans votre prochain pipeline IoT ou d'automatisation, il est essentiel d'aborder le projet avec une mentalité d'ingénierie logicielle. Voici une liste de contrôle pratique pour guider votre évaluation :
- Évaluer les tolérances mécaniques : vérifiez que le design open source choisi tient compte du retrait standard de l'impression 3D, de la fatigue des matériaux et des limites de charge structurelle. Ne supposez jamais qu'une articulation en plastique imprimé supporte un couple de niveau industriel sans renfort.
- Privilégier le contrôle local d'abord : évitez les dépendances d'actionnement liées au cloud. Pour des raisons de sécurité et de latence, la commande des moteurs, la détection de collision et les protocoles d'arrêt d'urgence doivent s'exécuter sur des microcontrôleurs locaux ou des appareils en périphérie.
- Examiner la licence et la santé de l'écosystème : vérifiez que le projet dispose d'une communauté active, d'API bien documentées et d'une licence claire (comme CERN OHL ou GPL). Des dépôts à l'abandon, avec des fichiers CAO non documentés, épuiseront vite vos ressources d'ingénierie.
- Prévoir la maintenance et les pièces de rechange : le matériel tombe en panne. Assurez-vous d'avoir facilement accès à des moteurs pas à pas, roulements, courroies et fixations de rechange avant de vous engager dans une construction mécanique sur mesure.
- Intégrer des sécurités intrinsèques : l'automatisation physique introduit de véritables dangers. Mettez en place des coupe-circuits matériels et des limites de détection de courant pour éviter que les moteurs ne grillent ou ne causent des blessures en cas d'obstruction.
L'avenir de l'IoT en périphérie et de la robotique
La convergence du matériel open source, d'un actionnement abordable et d'une intelligence locale en périphérie transforme indéniablement notre façon de penser les appareils connectés. Nous quittons une époque où l'IoT se limitait aux écrans plats et aux boîtiers en plastique pour entrer dans un monde où la micro-automatisation physique est accessible à quiconque dispose d'un établi et d'une vision.
Cependant, réussir dans ce domaine exige de la patience et un scepticisme sain envers les miracles instantanés. En respectant les limites physiques du matériel mécanique tout en tirant parti de l'incroyable dynamique collaborative de la conception open source, les développeurs et les innovateurs IT peuvent bâtir des systèmes résilients et hautement personnalisés qui comblent le fossé entre le numérique et le physique.
À mesure que l'outillage continue de mûrir, la vraie valeur du matériel open source ne résidera pas dans une perfection préassemblée, mais dans l'agilité qu'il offre aux développeurs pour expérimenter, itérer et construire des systèmes physiques plus intelligents à partir de zéro.
Guides associés
- Modernisation de matériel ancien pour l'IoT en périphérie
- Cybersécurité au niveau matériel : protéger l'infrastructure moderne
- Services d'infrastructure informatique et de sécurité
Pour une vue d'ensemble, consultez l'article Wikipédia sur le matériel open source.